机器人系统集成中的主体机构与智能控制系统集成探析
随着工业自动化向智能化演进,机器人系统集成已从单一设备部署转变为多层级、多技术融合的复杂工程。其中,主体机构集成与智能控制系统集成构成了系统集成的两大核心支柱。本文围绕这两条主线,分析其技术内涵、集成要点及协同关系。
一、主体机构集成:构建机器人的物理执行基础
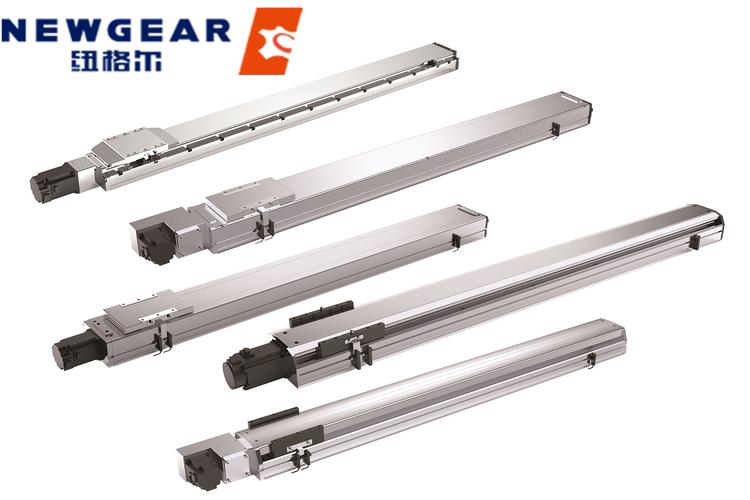
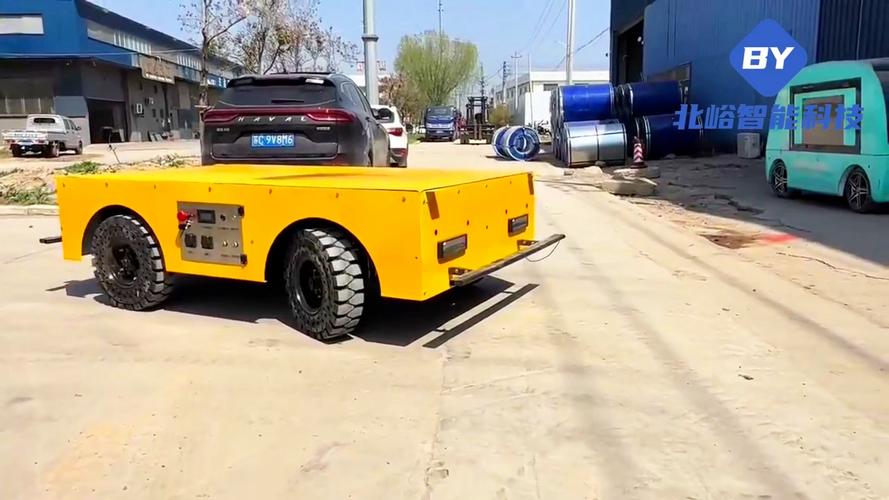
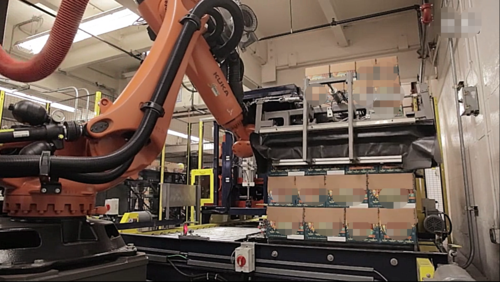
主体机构是机器人完成作业任务的物理载体,通常包括机械臂本体、末端执行器、移动底盘、传动机构及辅助框架等。系统集成层面的主体机构集成,重点在于解决“机构选型—接口匹配—力学适配—空间布局”四个问题。
在选型阶段,需依据负载、工作空间、重复定位精度和节拍要求确定机器人构型;接口匹配则涉及法兰标准、气路与电气接口的一致性设计;力学适配要求对机构刚度、惯量匹配和振动特性进行校核;空间布局则需统筹机器人本体与周边设备、安全围栏及物料流的几何关系。通过上述集成,主体机构形成刚柔并济、可扩展的执行单元,为上层控制提供可靠的物理边界。
二、智能控制系统集成:实现感知—决策—执行的闭环
智能控制系统集成以控制器为核心,向上对接MES/ERP等信息系统,向下驱动机器人本体及外围设备,横向集成视觉、力觉、激光雷达等多模态传感器。其实质是构建实时控制与智能决策并重的软硬件一体化平台。
关键集成内容包括:第一,控制架构集成,采用PLC、工业PC与运动控制卡的分层架构,保证硬实时运动控制与软实时任务调度共存;第二,感知集成,将视觉引导、力控装配与安全监控信号统一接入控制总线,实现多源数据的时间同步与融合;第三,算法集成,将轨迹规划、抓取策略、碰撞检测等智能算法嵌入控制流程,使系统具备自适应调整能力;第四,通信集成,依托EtherCAT、Profinet等实时工业以太网,以及OPC UA等跨平台协议,打通设备层与管理层的数据链路。
三、主从协同:机构与控制的深度耦合
主体机构与智能控制系统并非孤立集成,二者需要在设计阶段同步考虑。机构运动学与动力学参数应作为控制算法输入,控制系统的采样周期与通信带宽需匹配机构的动态响应能力。例如,高速搬运场景中机构轻量化设计与控制环高频响应必须协同优化,否则易引发轨迹跟踪误差与机械振动。安全功能的集成也要求机构限位、急停回路与控制系统的安全逻辑实现硬线互联与软件互锁,满足功能安全等级要求。
四、集成实践中的关键考量
实际项目中,主体机构与智能控制系统的集成还需关注标准化与可扩展性。采用模块化接口定义(如标准法兰、统一IO规范)可降低异构设备接入成本;预留传感器与算力扩展槽位,有助于后续产线升级。仿真先行策略——在虚拟环境中完成机构运动学验证与控制逻辑测试——能够显著缩短现场调试周期、降低集成风险。
机器人系统集成是机械、控制、传感与信息技术的系统性融合。主体机构集成奠定物理执行根基,智能控制系统集成赋予系统感知决策能力,二者的深度协同决定了机器人系统的整体性能与柔性。面向智能制造需求,集成主体应坚持机构与控制一体化设计、硬件与软件协同迭代,才能构建出高效、可靠、可演进的机器人应用系统。