智能物流分拣系统集成与优化 智能控制系统的核心角色与实践路径
一、引言
随着电子商务与制造业供应链的快速发展,物流分拣环节面临订单碎片化、时效要求高、人力成本攀升等多重压力。智能物流分拣系统通过融合机器人技术、物联网、机器视觉与人工智能算法,正在成为现代物流中心的核心基础设施。分拣系统的高效运行不仅依赖于单机设备的性能,更取决于系统集成的深度与控制系统的智能化水平。本文围绕智能物流分拣的系统集成与优化方案,重点探讨智能控制系统的集成策略与关键技术,为物流企业提供可落地的实施参考。
二、智能物流分拣系统集成的总体架构
智能分拣系统集成需构建“设备层—控制层—信息层—决策层”四层架构,实现从物理执行到智能决策的纵向贯通。
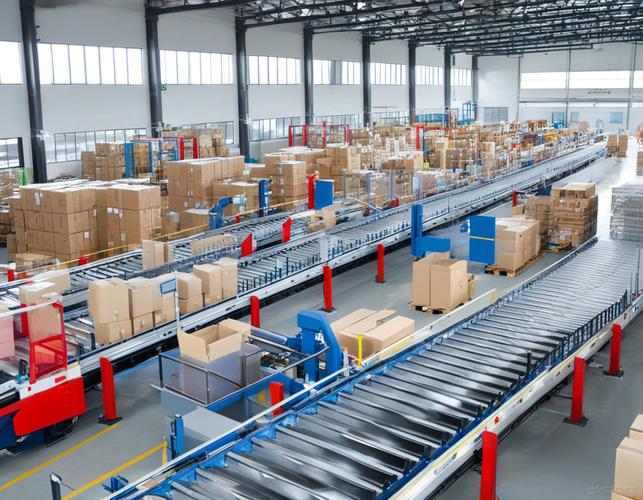
- 设备层:包括交叉带分拣机、AGV/AMR、机械臂、输送线、扫码阅读器等执行单元。设备层集成需统一通信协议(如OPC UA、MQTT),实现异构设备的即插即用与状态透明化。
- 控制层:以PLC、运动控制器、机器人控制器为核心,通过工业以太网(Profinet、EtherCAT)实现高速同步控制。控制层集成重点在于将分散的单机控制逻辑整合为协调统一的控制域。
- 信息层:借助WMS(仓储管理系统)、WCS(仓储控制系统)、SCADA等平台,完成订单解析、任务调度与设备监控。信息层集成需打通数据孤岛,建立统一的数据模型与接口标准。
- 决策层:基于数字孪生与AI算法,实现分拣策略优化、负载均衡与预测性维护。
系统集成的核心挑战在于多源异构设备的协议兼容、实时控制与业务逻辑的解耦,以及数据流的低延迟闭环。
三、智能控制系统集成的关键技术
3.1 多源异构设备统一控制
采用边缘控制器+工业网关的方案,将不同厂商设备的私有协议转换为标准协议,在控制层形成统一的设备抽象模型。通过IEC 61499功能块标准实现控制逻辑的模块化封装,使新增设备可快速接入而不影响既有系统运行。
3.2 实时调度与任务协同
智能控制系统需在毫秒级完成分拣任务的动态分配。可采用基于合同网协议的多智能体调度架构:每个分拣单元作为智能体,通过竞价机制获取任务,控制层作为协调者进行冲突消解。同时引入时间窗约束的优先级队列算法,确保高时效订单优先执行。
3.3 视觉引导与闭环反馈
机器视觉系统与控制系统深度集成,实现包裹位姿识别、条码补全与分拣质量在线检测。控制层根据视觉反馈实时调整机械臂抓取轨迹或分拣机落包时序,形成“感知—决策—执行”的闭环。关键技术包括低延迟图像传输(GigE Vision)、轻量化边缘推理模型部署。
3.4 数字孪生驱动的集成验证
在系统集成阶段,构建分拣线的数字孪生模型,对控制逻辑进行虚拟调试与产能仿真。通过OPC UA将虚拟控制器与物理控制器同步,提前发现集成冲突与瓶颈环节,将现场调试周期缩短30%以上。
四、系统优化方案
4.1 控制参数自适应优化
分拣机运行参数(如皮带速度、落包提前量、AGV加减速曲线)对分拣准确率与能耗影响显著。引入贝叶斯优化算法,以分拣成功率、单位能耗与吞吐量为多目标,在线调整控制参数。系统运行数据反馈至优化引擎,形成持续调优闭环。
4.2 负载均衡与拥堵控制
针对分拣线局部拥堵问题,控制层实施基于排队论的动态路由策略:当某条输送支线队列长度超过阈值时,自动调整上游合流比例,并将AGV路径重新规划至低负载区域。结合强化学习训练拥堵预测模型,提前30秒预警潜在堵点。
4.3 预测性维护与容错控制
通过振动、电流、温度等传感器数据构建设备健康指标,利用LSTM网络预测关键部件剩余寿命。控制系统在检测到异常趋势时自动降速运行或切换冗余通道,实现容错控制。同时将维护工单与备件调度纳入控制系统统一管理,减少非计划停机时间。
4.4 能效优化
分拣系统能耗主要来自输送电机与分拣机驱动。控制层采用变频调速与能量回馈技术,根据实时流量动态调整电机转速;在低峰时段自动进入节能模式,结合峰谷电价策略优化任务排程,实现综合能效提升15%—20%。
五、实施路径与建议
- 分阶段集成:优先完成控制层与信息层的接口标准化,再逐步扩展至决策层,避免一次性大规模改造带来的风险。
- 强调标准化:在设备选型阶段即要求支持OPC UA、MQTT等开放协议,为后续集成预留空间。
- 建立仿真验证环境:在物理系统上线前,利用数字孪生完成控制逻辑的充分测试验证。
- 数据治理先行:统一设备编码、任务标识与时间戳规范,确保控制层与信息层数据语义一致。
- 培养复合型团队:系统集成需要既懂控制工程又熟悉物流业务的跨界人才,应加强内部培训与外部合作。
六、
智能物流分拣系统的竞争力不仅取决于单机设备的先进程度,更取决于系统集成与控制优化的深度。以智能控制系统为枢纽,打通设备、信息与决策的纵向链路,并在运行中持续优化调度策略、控制参数与维护模式,才能实现分拣系统的高吞吐、高准确率与低运营成本。随着边缘智能与数字孪生技术的成熟,控制系统集成将向自组织、自优化方向演进,为物流企业构建可持续的智能分拣能力。